После аварии 2011 года японская атомная электростанция «Фукусима-1» остается одним из самых сложных объектов для демонтажа и очистки в мире. Высокий уровень радиации, поврежденные конструкции и скопления радиоактивных отложений делают многие участки станции практически недоступными для людей. Решать эти задачи помогают специализированные роботы, способные работать в узких трубах, под водой и внутри загрязненных помещений.

Японская компания Hitachi разрабатывает роботизированные системы, которые обследуют поврежденные реакторы, измеряют радиационный фон и помогают инженерам подготовиться к извлечению остатков ядерного топлива. В перспективе такие машины будут использовать искусственный интеллект, чтобы выполнять больше операций самостоятельно, оставляя человеку контроль над наиболее сложными решениями.
Роботы проникают туда, где опасно находиться человеку
Одна из главных проблем ликвидации последствий аварии на «Фукусиме-1» — необходимость обследовать внутренние конструкции реакторов и определить, где именно находятся радиоактивные материалы. Для этого инженерам нужны точные данные о состоянии оборудования, геометрии помещений и уровнях радиации.
Однако обычные методы обследования здесь малоэффективны: поврежденные конструкции ограничивают доступ, а интенсивное излучение угрожает здоровью работников и способно выводить из строя электронные компоненты.
Поэтому специалисты используют дистанционно управляемые роботизированные платформы. Они оснащаются камерами, датчиками и манипуляторами, которые позволяют исследовать труднодоступные участки, собирать измерения и передавать информацию операторам за пределами опасной зоны.
При этом речь идет не об одном универсальном роботе. Для разных задач создаются специализированные устройства — от компактных ползающих машин до подводных аппаратов и гибких роботизированных рук.
PMORPH: робот, который меняет форму
Одна из разработок Hitachi получила название PMORPH. Это ползающий робот с изменяемой конфигурацией корпуса, предназначенный для исследования защитной оболочки реактора.
Его конструкция позволяет проходить через узкие технологические отверстия. Сначала робот принимает вытянутую I-образную форму, чтобы преодолеть трубу диаметром около 10 сантиметров. Оказавшись внутри, он меняет конфигурацию на U-образную, приспосабливаясь к условиям работы.
Первый экземпляр PMORPH проник в защитную оболочку первого энергоблока в апреле 2015 года. С помощью камеры, термометра и дозиметра — прибора для измерения ионизирующего излучения — он обследовал пространство за пределами опорной конструкции реактора.
В марте 2017 года на станции применили вторую версию системы. Она использовала опускаемый на тросе измерительный блок, чтобы исследовать затопленные отложения и измерять радиационный фон на полу подвального помещения.
Такие обследования помогают инженерам понять, в каком состоянии находятся внутренние конструкции и какие технологии потребуются для дальнейшей очистки.
Подводные роботы изучают радиоактивные отложения
Отдельная задача — исследование отложений, образовавшихся внутри защитной оболочки реактора. Прежде чем извлекать эти материалы, необходимо выяснить их расположение, толщину и радиационные характеристики.
Для этого Hitachi разработала шесть типов дистанционно управляемых подводных аппаратов (ROV). Они способны строить трехмерные карты поверхности отложений, измерять их толщину и уровень радиации, а также собирать физические образцы.
Инженерам приходится учитывать даже такие практические мелочи, как риск запутывания управляющих кабелей: в тесном пространстве поврежденного реактора подобная неисправность может сорвать обследование.
В ходе исследований, проводившихся с февраля 2022-го по март 2023 года, подводные аппараты собрали данные, необходимые для разработки метода извлечения отложений из защитной оболочки первого энергоблока.
Трехмерная карта в этом случае — не просто наглядная визуализация. Она позволяет оценить геометрию загрязненных участков и спланировать действия оборудования, которое впоследствии будет удалять радиоактивные материалы.
Гибкая камера помогает удалять загрязненную воду
Не все роботизированные разработки предназначены непосредственно для обследования реакторов. Некоторые решают более узкие, но не менее важные задачи.
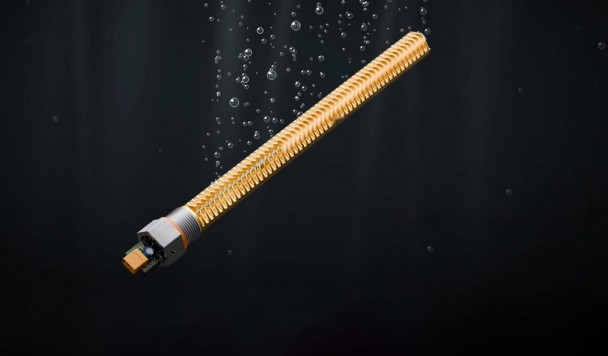
Например, Hitachi создала систему Telescopic Active Scope Camera (TASC), предназначенную для проникновения в изогнутые трубы и помощи при удалении загрязненной воды.
Устройство использует короткие гибкие выросты, покрывающие шланг. Вибрации, создаваемые мотором, заставляют их двигаться и продвигать устройство вперед. Направление движения регулируют колесики на его наконечнике.
Внутри предусмотрен отдельный шланг для отвода воды, а камера позволяет оператору наблюдать за происходящим непосредственно перед устройством.
Такая конструкция особенно полезна в местах, где обычный жесткий инструмент не может пройти через изгибы трубопровода. На первом энергоблоке, например, вода с высокой концентрацией радиоактивных веществ внутри теплообменника повышает радиационный фон в соседних помещениях. Удаление такой воды помогает снизить опасность для персонала и облегчает последующие работы.
HUMALT: роботизированная рука для работы в условиях высокой радиации
Еще одна разработка компании — HUMALT, гибкая роботизированная рука, рассчитанная на работу в условиях интенсивного ионизирующего излучения. В будущем подобные системы могут применяться для извлечения остатков ядерного топлива.
Главная особенность конструкции заключается в использовании гидравлических приводов, в которых рабочей жидкостью служит вода. Вместо того чтобы размещать чувствительную электронику по всему корпусу, разработчики стремятся вынести уязвимые компоненты из наиболее опасных зон.
Несколько цилиндрических приводов обеспечивают сгибание и вращение отдельных частей руки. Благодаря этому манипулятор может аккуратно перемещаться в ограниченном пространстве и управлять инструментами, не задевая окружающие конструкции.
Использование воды вместо более проблематичных гидравлических жидкостей также снижает экологические риски на случай повреждения трубопровода.
Оператор управляет системой дистанционно через шланги, соединенные с насосным блоком и пультом управления. Предшественник этой разработки, оснащенный двумя гибкими руками, применялся на третьем энергоблоке «Фукусимы-1» в 2019 году для удаления препятствий в здании турбинного отделения.
Подобные манипуляторы особенно важны там, где недостаточно просто получить изображение или измерить радиацию: необходимо физически взаимодействовать с предметами, причем делать это с высокой точностью.
Почему радиация остается серьезной проблемой
Даже самые совершенные роботы не могут работать в загрязненной среде бесконечно. Ионизирующее излучение повреждает электронные компоненты и датчики, поэтому продолжительность миссии зависит не только от заряда аккумулятора или дальности связи, но и от накопленной дозы облучения.
Hitachi использует радиационно-стойкие датчики, защитные экраны и конструктивные решения, позволяющие отделять чувствительную электронику от наиболее опасных участков машины. Однако некоторые компоненты все равно приходится заменять после достижения допустимого предела накопленной дозы.
Есть и другие ограничения. В тесных помещениях робот может столкнуться с препятствием, запутать кабель или потерять связь с оператором. Поэтому автономность должна сочетаться с надежными механизмами безопасности, а сложные операции требуют тщательного планирования.
По данным, приведенным в публикации Interesting Engineering, с 2011 года более 53 тысяч работников, участвовавших в ликвидации последствий аварии на станции, превысили годовой уровень облучения в 5 миллизивертов; при этом были признаны 17 случаев профессиональных заболеваний. Эти цифры подчеркивают важность снижения радиационной нагрузки на людей, хотя сами по себе не означают, что каждый такой случай привел к заболеванию.
Искусственный интеллект сделает роботов самостоятельнее
Сегодня многие операции по-прежнему требуют непосредственного дистанционного управления. Однако разработчики постепенно автоматизируют повторяющиеся действия, например удаление обломков в зонах с относительно низким уровнем радиации.
Для более сложных задач Hitachi разрабатывает системы, которые используют внешние стереокамеры. Они позволяют оценивать трехмерное положение робота, его окружения и подвижных частей манипулятора даже в тех случаях, когда установить датчики непосредственно на машину невозможно.
Следующий шаг — объединить робототехнику с искусственным интеллектом, данными сенсоров, опытом операторов и технологией цифровых двойников.
Цифровой двойник — это виртуальная модель реального объекта, которую обновляют на основе измерений и других данных. Она позволяет инженерам оценивать состояние оборудования, моделировать возможные действия и планировать операции до их выполнения на физическом объекте.
В сочетании с ИИ такие модели могут помочь роботам лучше ориентироваться в незнакомой обстановке, оценивать положение предметов и выполнять поставленные задачи с меньшим количеством команд от человека.
При этом полная автономность не является самоцелью. На объекте с радиоактивными материалами цена ошибки слишком высока, поэтому наиболее разумный подход — поручать машинам измерения и повторяющиеся операции, а людям оставлять надзор и принятие ответственных решений.
Роботы не заменят инженеров, но сделают очистку безопаснее
Демонтаж «Фукусимы-1» — долгосрочная задача, требующая не только специального оборудования, но и подробного понимания состояния поврежденных реакторов. Роботизированные системы помогают постепенно получать необходимые данные и разрабатывать методы работы с радиоактивными отложениями.
Компактные ползающие машины обследуют внутренние конструкции, подводные аппараты картируют загрязненные участки, а гибкие манипуляторы позволяют взаимодействовать с предметами в ограниченном пространстве. Искусственный интеллект и цифровые двойники должны расширить возможности этих систем, не устраняя необходимости человеческого контроля.
Главное достижение роботизации здесь заключается не в том, что машины полностью берут на себя ликвидацию последствий аварии. Они позволяют выполнять часть работ там, где присутствие человека слишком опасно, и дают инженерам информацию, без которой дальнейшая очистка была бы еще сложнее.