Инженеры из Швейцарии разработали необычный электродвигатель FiberMotor, который по форме напоминает тонкое гибкое волокно. В отличие от традиционных моторов с жёстким корпусом и вращающимися деталями, он способен изгибаться и сохранять гибкость. Такая конструкция может открыть новые возможности для мягкой робототехники, носимых устройств, систем тактильной обратной связи и протезирования.

Разработку представила команда Федеральной политехнической школы Лозанны (EPFL). Исследователи стремятся решить одну из характерных проблем мягких роботов: их тела могут быть гибкими и эластичными, но установленные внутри двигатели и механические передачи зачастую остаются жёсткими. Это ограничивает свободу движений и усложняет создание устройств, способных взаимодействовать с человеком так же естественно, как живые организмы.
Как устроен двигатель FiberMotor
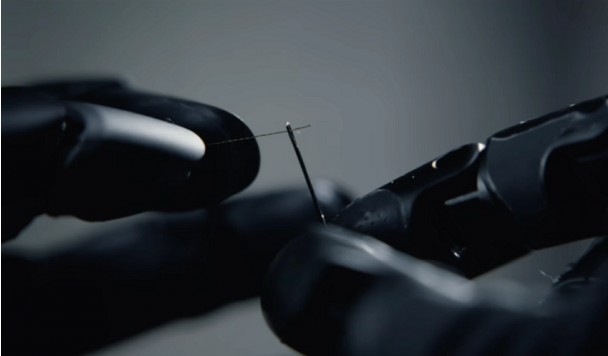
Диаметр нового двигателя составляет всего 1–3 мм. При этом он не представляет собой миниатюрную копию обычного электромотора. Его конструкция основана на двух полых полимерных волокнах, расположенных одно внутри другого.
На каждое волокно плотно намотана тонкая медная проволока, выполняющая роль электрода. Когда через электроды подают напряжение, между волокнами возникают электростатические силы, которые стремятся совместить их положение. В результате внутреннее волокно начинает скользить внутри внешнего.
Таким образом, FiberMotor создаёт линейное движение — не вращает вал, а перемещает один элемент относительно другого. Несколько таких двигателей можно объединять в пучки, чтобы увеличить развиваемое усилие.
Важная особенность конструкции — отсутствие зубчатых передач и других жёстких механизмов трансмиссии. Благодаря этому двигатель допускает обратное механическое воздействие: если внешняя сила перемещает его элементы в противоположном направлении, механизм не блокируется. Это особенно полезно для устройств, которые должны мягко реагировать на движения человека или контактировать с окружающими предметами.

На что способен миниатюрный мотор
В лабораторных испытаниях один FiberMotor смог удерживать неподвижную нагрузку массой около 75 г. Четыре двигателя, объединённые в пучок, подняли шоколадный батончик массой 46 г и привели в движение роботизированный палец с сухожильным приводом.
Эти демонстрации показывают, что даже двигатель диаметром в несколько миллиметров способен выполнять полезную механическую работу. Однако пока речь идёт об экспериментальных образцах, а не о готовом массовом продукте.
Исследователи также встроили FiberMotor в прототип вспомогательного носимого устройства, повторяющего форму колена. Подобные конструкции в перспективе могут стать частью одежды, которая помогает человеку двигаться, поддерживает суставы или облегчает выполнение определённых физических действий.
Где пригодится гибкий электродвигатель
Одно из наиболее перспективных направлений — мягкая робототехника. Такие роботы создаются из податливых материалов и могут сгибаться, менять форму, проникать в ограниченные пространства и взаимодействовать с хрупкими объектами. Гибкий привод позволяет отказаться от некоторых жёстких компонентов, которые мешают реализовать эти преимущества.
Ещё одна область применения — вспомогательная одежда. Встроенные в ткань или гибкие конструкции двигатели могут помогать сгибать конечности, поддерживать движения и облегчать повседневные действия людям, которым требуется дополнительная физическая поддержка.
FiberMotor также рассматривают как потенциальный компонент протезов и систем тактильной обратной связи. Последние передают пользователю ощущения прикосновения с помощью механических воздействий. Например, подобные устройства могут применяться в VR-системах, позволяя человеку чувствовать виртуальные объекты не только визуально, но и физически.
Наконец, компактные линейные приводы могут оказаться полезны при создании небольших роботизированных механизмов, для которых обычные моторы слишком громоздки или жёстки.

Что будет дальше
Сейчас команда работает над повышением надёжности и производительности технологии. Для дальнейшего развития проекта исследователи используют возможности компании Elecsyor, созданной на основе этой разработки.
По словам руководителя лаборатории мягких преобразователей EPFL Герберта Ши (Herbert Shea), FiberMotor представляет собой первый двигатель скользящего типа, выполненный в формате волокна. Он способен создавать усилие, достаточное для ряда задач мягкой робототехники, оставаясь при этом бесшумным, гибким и работающим в обоих направлениях.
Результаты исследования опубликованы в научном журнале Advanced Materials.
Если разработчикам удастся повысить долговечность и эффективность FiberMotor, гибкие двигатели могут стать важным элементом нового поколения носимой электроники и роботизированных устройств. Вместо того чтобы приспосабливать мягкие конструкции к жёстким механизмам, инженеры смогут создавать приводы, которые изначально рассчитаны на работу в гибкой среде.