Инженеры Вашингтонского университета создали необычного робота весом всего около одного грамма, который умеет не просто подпрыгивать, а точно задавать высоту каждого прыжка. Устройство под названием DirectHop способно последовательно совершать несколько прыжков, самостоятельно возвращаться в рабочее положение после падения и преодолевать препятствия размером со ступеньку.
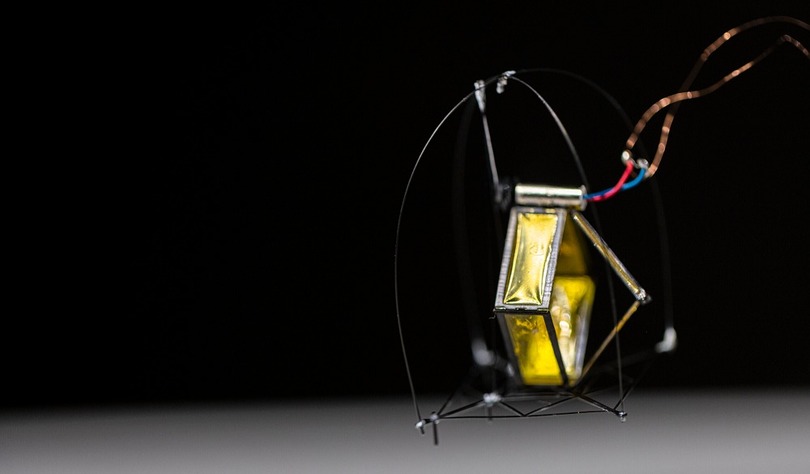
В отличие от большинства маленьких прыгучих роботов, использующих пружины, DirectHop приводится в движение непосредственно крошечным электромотором. Это позволило исследователям отказаться от сложного пружинного механизма и получить гораздо более точный контроль над движением. Разработчики представили результаты работы на Международной конференции по интеллектуальным роботам и системам (IROS 2026).
Зачем роботам вообще прыгать?
Для небольших роботов прыжки могут оказаться неожиданно эффективным способом передвижения. В природе такой подход используют многие насекомые и земноводные. По данным исследователей, прыжковое перемещение почти на два порядка энергоэффективнее полета.
Причина проста: летящему насекомому приходится постоянно расходовать энергию, чтобы оставаться в воздухе. Прыгающий робот тратит энергию преимущественно в момент отталкивания, после чего некоторое время движется по инерции.
Это открывает интересную возможность. Вместо одного сложного и дорогого летающего дрона можно использовать целую группу крошечных роботов-прыгунов. Они потенциально смогут обследовать промышленные объекты, искать утечки газа на нефтеперерабатывающих предприятиях, контролировать состояние сельскохозяйственных угодий или исследовать поверхность других планет.
Как работает DirectHop
Главная особенность DirectHop — отказ от пружины.
Большинство прыгучих микророботов создаются по образцу блохи. Это насекомое способно совершать впечатляющие прыжки благодаря упругим структурам своего тела, которые сначала накапливают энергию, а затем практически мгновенно высвобождают ее.
Подобный механизм можно воспроизвести и в роботе. Но возникает проблема: после того как пружина защелкнулась и высвободила накопленную энергию, изменить силу конкретного прыжка довольно сложно. По сути, механизм работает по принципу «всё или ничего».
Кроме того, миниатюрные пружины и механические защелки непросто изготовить и надежно использовать в устройствах очень маленького размера.
Инженеры Вашингтонского университета решили пойти другим путем. В DirectHop пружины вообще нет — прыжок обеспечивает непосредственно небольшой электромотор.
Мотор вместо пружины
Конструкция DirectHop напоминает небольшую башню, к которой прикреплен миниатюрный электродвигатель. С мотором соединена тонкая леска.
Когда двигатель быстро раскручивается, он наматывает леску и поднимается по башне, одновременно подтягивая за собой остальную конструкцию. Три складные ножки робота при этом раскрываются и помогают удерживать мотор относительно основания.
Самое важное здесь — возможность управлять количеством энергии, поступающей на двигатель. Исследователи обнаружили, что изменение электрического тока позволяет достаточно точно регулировать высоту прыжка.
В результате DirectHop способен задавать высоту прыжка с точностью примерно 1 сантиметр. При максимальной мощности робот может подпрыгнуть настолько высоко, чтобы преодолеть стандартную ступеньку.
Получается своего рода миниатюрный аналог мышцы: двигатель не запасает энергию в отдельной пружине, а непосредственно создает усилие, необходимое для прыжка.
Что происходит после приземления?
У маленького прыгающего робота есть еще одна серьезная проблема: после приземления он далеко не всегда оказывается на ногах.
DirectHop тоже может перевернуться. Поэтому инженеры снабдили его защитной рамой, которая позволяет роботу безопасно приземлиться даже на бок.
После этого двигатель снова перемещается вниз по башне. Из-за изменения положения центра тяжести конструкция перекатывается и возвращается на ноги.
Этот механизм работает примерно в 90% случаев. Его идея была подсказана природой — конкретно коробчатыми черепахами, которые способны самостоятельно переворачиваться обратно на лапы благодаря форме панциря.
Таким образом, разработчикам удалось решить сразу три важные задачи для прыгающего робота: контролировать высоту прыжка, самостоятельно возвращаться в нормальное положение и подготавливаться к следующему прыжку.
Пока DirectHop не умеет ориентироваться самостоятельно
До полноценного автономного робота DirectHop пока не добрался. Нынешний прототип получает питание по проводам и управляется извне. Кроме того, он пока не способен самостоятельно выбирать направление движения.
Но исследователи уже работают над следующей версией.
Для автономной работы планируется добавить солнечные элементы и аккумулятор. Для изменения направления движения рассматриваются вибрационный мотор, способный поворачивать робота на месте, и небольшие выдвижные опоры, позволяющие менять угол следующего прыжка.
Еще один важный компонент — миниатюрная камера и бортовая электроника, которые должны дать роботу возможность самостоятельно анализировать окружающую обстановку и выбирать маршрут.
Роботы, которые сами поднимаются по лестнице
Одна из наиболее интересных целей команды — научить DirectHop самостоятельно преодолевать лестницы.
Сценарий выглядит почти как алгоритм из компьютерной игры: камера определяет расположение ступеньки, процессор вычисляет необходимую высоту прыжка, робот корректирует свое положение, совершает прыжок, после приземления возвращается на ноги, снова ориентируется и повторяет процедуру.
Причем для этого необязательно создавать сложную систему управления. По словам руководителя проекта Сойера Фуллера (Sawyer Fuller), комбинация простых датчиков и относительно простых действий может позволить роботу выполнять гораздо более сложную задачу — подниматься по лестнице.
Почему рой таких роботов может оказаться полезнее одного большого
Миниатюризация дает DirectHop еще одно преимущество — потенциально очень низкую стоимость.
Исследователь Ханьцюань (Джон) Ван (Hanquan (John) Wang) считает, что полностью оснащенный вариант такого робота в будущем можно будет производить примерно за $10. Это пока оценка, а не стоимость готового серийного устройства.
Если она окажется реалистичной, применение DirectHop может строиться совсем иначе, чем использование обычных сложных роботов. Вместо одного дорогого аппарата можно отправлять в опасную или труднодоступную зону десятки и даже сотни маленьких устройств.
Потеря нескольких роботов при этом не станет критической проблемой: оставшиеся продолжат выполнять задачу.
Такой подход особенно интересен для обследования больших территорий, промышленных объектов и потенциально других планет. Крошечный робот, которому не страшно потеряться, — совсем другая концепция по сравнению с дорогим автономным аппаратом, который необходимо любой ценой вернуть.
От прыжка к автономной навигации
DirectHop пока остается исследовательским прототипом, но его разработка демонстрирует важный принцип: для миниатюрного робота иногда эффективнее отказаться от уменьшенной копии большого механизма и полностью переосмыслить способ движения.
Прямой привод от электромотора оказался достаточно мощным, чтобы поднять в воздух конструкцию массой около одного грамма, а управление током позволило превратить обычный прыжок в достаточно точно контролируемое движение.
Следующий шаг — добавить роботу собственный источник энергии, управление направлением и способность видеть окружающий мир. Если инженерам удастся объединить все эти элементы, DirectHop сможет превратиться из управляемого экспериментального прыгуна в автономного мини-робота, способного самостоятельно перемещаться по сложному рельефу.
И тогда прыжок станет для таких машин не трюком, а полноценным способом навигации — дешевым, энергоэффективным и пригодным для массового применения.