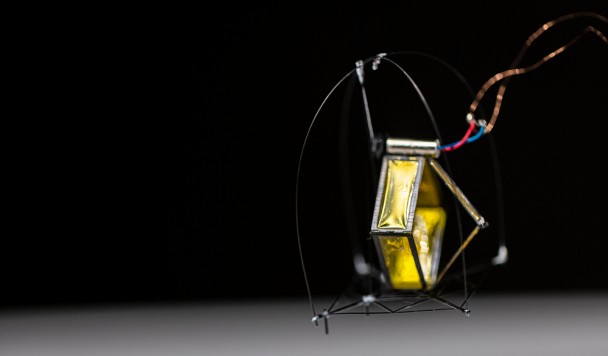
Исследователи создали необычный беспилотник, который пытается решить одну из главных проблем малых летательных аппаратов: как безопасно взаимодействовать с окружающим миром после приземления. Вместо традиционных посадочных шасси аппарат получил конечности, напоминающие птичьи лапы, и систему тактильного восприятия.
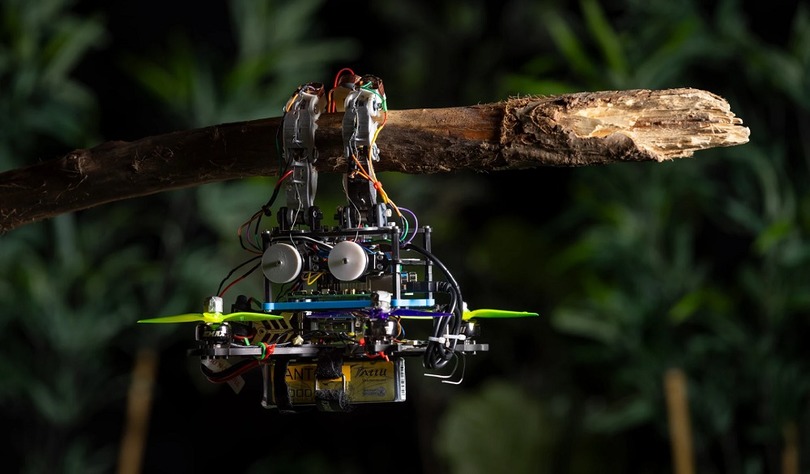
Такая конструкция позволяет дрону не просто садиться на поверхность, а ощущать контакт с веткой, определять ее положение и надежно цепляться за нее. По замыслу разработчиков, подобный подход может сделать беспилотники значительно более универсальными.
Как работает дрон с птичьими лапами
Птицы демонстрируют замечательную способность садиться на ветви самой разной толщины и формы. При этом им не требуется заранее точно знать геометрию каждой ветки. Лапы реагируют на физический контакт и автоматически подстраиваются под поверхность.
Именно этот принцип исследователи попытались перенести в робототехнику.
Обычному квадрокоптеру для посадки необходима относительно подходящая поверхность. После касания земли или другой площадки дрон должен стабилизироваться, а его опоры рассчитаны прежде всего на то, чтобы выдерживать вес аппарата.
Птичьи лапы работают иначе. Они не просто поддерживают тело, а активно взаимодействуют с объектом. Если ветка оказывается немного толще, тоньше или расположена под необычным углом, пальцы могут изменить свое положение и создать надежный захват.
Для беспилотника это означает возможность использовать гораздо больше потенциальных мест для посадки.
Зачем дрону чувствовать прикосновение
Главная особенность проекта — не столько сама форма конечностей, сколько наличие тактильных датчиков.
Когда лапа касается ветки, системе необходимо понять, что контакт действительно произошел, где именно находится поверхность и достаточно ли надежно аппарат за нее держится. Такая информация позволяет роботу корректировать положение конечностей и распределять нагрузку.
Это важное отличие от обычной роботизированной системы, которая действует преимущественно по заранее заданным координатам.
Представьте, что робот должен схватить ветку, положение которой постоянно немного меняется. Камера может определить ее приблизительные координаты, но одной визуальной информации недостаточно для точного захвата. Тактильные датчики дают роботу второй канал восприятия — примерно как осязание у живого организма.
В результате дрон может не только видеть ветку, но и буквально «почувствовать» момент, когда коснулся ее.
Посадка превращается в захват
После обнаружения контакта конечности дрона могут изменить конфигурацию и обхватить ветку. Это позволяет аппарату удерживаться на ней даже после отключения тяги.
Такой режим особенно интересен для небольших беспилотников. Во время полета двигатели постоянно потребляют энергию, причем зависание на месте — один из наиболее энергозатратных режимов. Если же дрон способен сесть на ветку и выключить двигатели, он может значительно дольше оставаться в заданной точке, не расходуя аккумулятор на поддержание полета.
По сути, дерево превращается для робота в своеобразную «парковку».
Это открывает интересные возможности для длительного наблюдения. Дрон может прилететь в нужное место, закрепиться на ветке и вести мониторинг окружающей среды, практически не расходуя энергию на полет.
Почему птицы оказались хорошим примером
Птичьи лапы — результат миллионов лет эволюции, и робототехники давно пытаются использовать заложенные в них принципы.
Особенно интересна способность птицы очень быстро переходить от свободного полета к устойчивому захвату. При этом животному не требуется заранее измерять диаметр ветки или рассчитывать идеальную траекторию каждого пальца.
Для робота подобная способность особенно ценна в непредсказуемой среде. В лаборатории поверхность можно заранее измерить, а в лесу каждая ветка уникальна: она может быть неровной, наклоненной, гибкой или частично закрытой листьями.
Поэтому сочетание машинного зрения и тактильного восприятия дает беспилотнику гораздо больше информации, чем одна камера.
Что это дает на практике
Технология может пригодиться там, где обычному дрону приходится постоянно находиться в воздухе. Например, беспилотник сможет использовать деревья, элементы инфраструктуры или другие подходящие объекты как временные точки опоры.
Это особенно актуально для систем экологического мониторинга, наблюдения за лесами и обследования труднодоступных районов. Вместо того чтобы постоянно возвращаться на землю для подзарядки, аппарат потенциально сможет перемещаться между точками наблюдения и проводить значительную часть времени в режиме экономии энергии.
Есть и более фундаментальная задача: создание роботов, которые способны физически взаимодействовать с окружающей средой, а не просто летать над ней.
Современные автономные дроны отлично умеют воспринимать окружающее пространство с помощью камер, лидаров и других сенсоров. Но увидеть объект и безопасно прикоснуться к нему — совершенно разные задачи. Именно тактильная обратная связь может стать недостающим звеном.
От птицы к универсальному роботу
Птичьи лапы в данном случае интересны не сами по себе. Они демонстрируют общий принцип: летательный аппарат может получить дополнительные возможности, если научится использовать окружающую среду как часть своей рабочей системы.
Сегодня дрону часто приходится воспринимать дерево как препятствие. В будущем оно может стать местом посадки, опорой или точкой наблюдения.
Пока подобные разработки находятся на экспериментальной стадии, и до появления полностью автономных «робоптиц», способных самостоятельно перемещаться по сложной природной среде, еще предстоит решить немало инженерных задач. Однако сочетание легких механических конечностей, тактильных сенсоров и автономного управления показывает направление, в котором может развиваться следующая генерация беспилотников.