Инженеры давно изучают насекомых, пытаясь перенести их природную ловкость в робототехнику. Небольшие размеры, способность передвигаться по сложной поверхности и проникать в узкие щели делают насекомых идеальными моделями для создания компактных машин. Однако разработчики из Южной Кореи пошли дальше простого копирования внешнего вида: они создали робота-жука BeetleBot, который использует искусственные мышцы, умеет захватывать предметы и передаёт оператору информацию о происходящем вокруг.
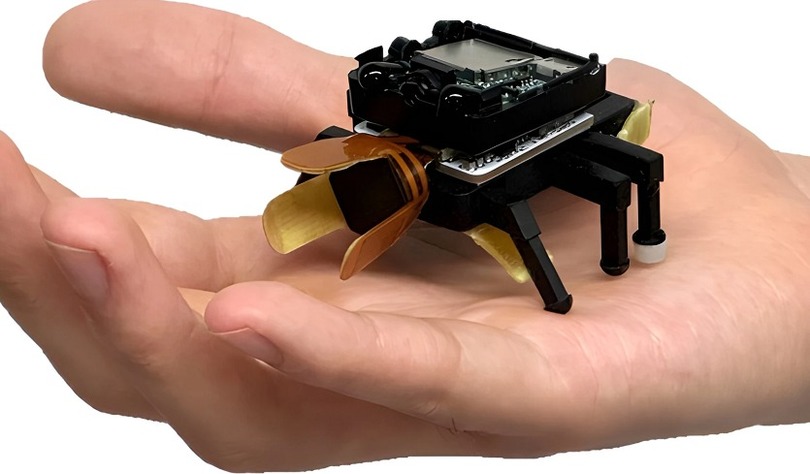
Особенность разработки заключается в необычном способе управления. Чтобы заставить механического жука двигаться, поворачивать или хватать предметы, человеку достаточно сгибать и разгибать палец. При этом робот не просто выполняет команды, но и возвращает оператору визуальную и тактильную информацию, помогая точнее контролировать его действия.
Как устроен робот-жук BeetleBot
Разработку представила международная исследовательская группа с участием учёных Корейского передового института науки и технологий (KAIST), Калифорнийского технологического института (Caltech) и Наньянского технологического университета в Сингапуре.
Вдохновением для инженеров послужил жук Mecynorrhina torquata — крупное насекомое, обитающее в Центральной Африке. Исследователи изучили расположение его мышц и суставов, а также особенности движений конечностей. Полученные данные помогли определить конструкцию ног BeetleBot и принципы управления ими.
Вместо привычных электродвигателей и сложных механических передач разработчики использовали искусственные мышцы. Такой подход позволяет создавать мягкие роботизированные системы, которые способны менять форму и адаптироваться к окружающей среде.
В основе конструкции лежат три взаимосвязанных элемента: искусственные мышцы, сенсоры и система управления. Благодаря их совместной работе робот может передвигаться, взаимодействовать с предметами и передавать информацию человеку.
Искусственные мышцы, которые сокращаются при нагревании
Главная особенность BeetleBot — мышцы, изготовленные методом трёхмерной печати из жидкокристаллического эластомера (LCE). Это особый полимерный материал, способный изменять форму под воздействием температуры.
При нагревании такие мышцы сокращаются, укорачиваясь примерно на 45%. Когда материал остывает, он возвращается к первоначальной форме. Чередуя нагрев и охлаждение отдельных элементов, система воспроизводит движения, напоминающие работу настоящих мышц.
Нагрев обеспечивают электрические проводники, встроенные непосредственно в искусственные мышцы. Когда через них проходит ток, материал достигает температуры около 110 °C, после чего начинает сокращаться.
Управляя отдельными мышцами независимо друг от друга, электроника заставляет ноги робота двигаться в нужной последовательности. Так BeetleBot может идти вперёд или поворачивать влево и вправо.
Однако у технологии есть существенный недостаток: для нагрева материала требуется немало энергии. Причём мышцам необходимо не только достичь нужной температуры, но и достаточно быстро менять своё состояние, чтобы робот мог оперативно реагировать на команды. Поэтому повышение энергоэффективности и скорости движения остаётся одной из главных задач разработчиков.
Как управлять роботом движением пальца
Для управления BeetleBot исследователи создали гибкую сенсорную накладку, которую можно закрепить на пальце человека.
Когда палец сгибается или выпрямляется, накладка растягивается и меняет своё электрическое сопротивление. Внутри неё находятся проводящие структуры на основе углеродных нанотрубок. Изменения их конфигурации влияют на электрический сигнал, позволяя системе распознавать движения пальца.
Затем электроника преобразует полученные сигналы в одну из четырёх команд:
- движение вперёд;
- поворот налево;
- поворот направо;
- захват предмета.
Команды передаются роботу по беспроводному соединению Bluetooth Low Energy — энергоэффективной версии Bluetooth.
Таким образом, человеку не требуется сложный пульт управления. Достаточно надеть сенсорную накладку и освоить несколько простых жестов. Это делает систему потенциально удобной для дистанционного управления компактными роботами в условиях, когда непосредственное взаимодействие с объектом затруднено.
Мягкий захват с чувствительными «челюстями»
BeetleBot способен не только передвигаться, но и поднимать небольшие предметы. Для этого инженеры разработали мягкий захват, напоминающий мандибулы — парные челюстные придатки, которыми жуки удерживают пищу и другие объекты.
В захвате также используются искусственные мышцы из жидкокристаллического эластомера. Когда они сокращаются, подвижные элементы смыкаются вокруг предмета.
Но самое интересное — наличие датчика давления. Он помогает определить, соприкоснулся ли захват с объектом и какое давление возникает при контакте.
Сенсор работает за счёт изменения электрической ёмкости. Когда предмет давит на его поверхность, меняется расстояние между внутренними электродами, что влияет на измеряемый электрический сигнал. По этим изменениям система может оценивать состояние контакта.
Зачем это нужно? Без обратной связи робот может не понимать, коснулся ли он предмета, удерживает ли его или захватил слишком сильно. Информация от датчика позволяет оператору принимать более обоснованные решения и корректировать следующие действия.
Робот не только выполняет команды, но и передаёт информацию
Ещё одна важная особенность BeetleBot — двусторонняя обратная связь между человеком и машиной.
На корпусе робота установлена небольшая камера, которая передаёт оператору изображение окружающего пространства. Одновременно датчик в захвате сообщает информацию о контакте с предметами.
Получив эти данные, человек выбирает следующее действие и отправляет новую команду движением пальца. Робот выполняет её, а затем снова передаёт информацию о происходящем.
Профессор Инхо Ким (Inho Kim) из Университета Сонгюнгван, первый автор исследования, подчёркивает, что ключевая особенность разработки — именно двусторонняя связь, при которой данные, собранные роботом, влияют на последующие действия оператора.
По сути, речь идёт о непрерывном цикле взаимодействия: человек управляет роботом, робот исследует окружающую среду, а полученная информация помогает человеку скорректировать управление.
Это принципиально важнее простого дистанционного привода. Машина не просто движется по заранее заданной команде — она предоставляет оператору сведения, необходимые для принятия следующего решения.
Где могут пригодиться мягкие роботы
В лабораторных испытаниях BeetleBot продемонстрировал способность обходить препятствия, приближаться к выбранному объекту, захватывать его и переносить в другое место.
Пока речь идёт о лабораторной демонстрации, а не о готовом устройстве для повседневного использования. Тем не менее сочетание небольших размеров, мягких исполнительных механизмов и сенсорной обратной связи открывает несколько перспективных направлений.
Инспекция труднодоступных пространств. Миниатюрный робот может исследовать узкие полости и участки оборудования, куда человеку сложно добраться. Камера поможет осмотреть пространство, а захват — извлечь небольшой предмет.
Обслуживание промышленного оборудования. В перспективе подобные машины смогут выполнять некоторые операции в ограниченном пространстве, где применение крупных роботов затруднено.
Поисково-спасательные работы. Компактные роботы потенциально способны обследовать отдельные участки завалов и передавать оператору изображение окружающей среды. Однако для практического применения в таких условиях потребуется подтвердить их надёжность и устойчивость к сложным внешним воздействиям.
Медицина и реабилитация. Разработанные принципы управления искусственными мышцами и получения сенсорной информации могут найти применение в мягких захватах, вспомогательных устройствах и других роботизированных системах.
Что предстоит улучшить
Несмотря на успешные испытания, BeetleBot пока остаётся экспериментальной разработкой. Главные препятствия на пути к практическому применению связаны с энергетикой и управляемостью искусственных мышц.
Необходимо повысить скорость их сокращения, сократить затраты энергии и усовершенствовать методы управления с учётом поступающих от датчиков данных. Кроме того, исследователи намерены развивать концепцию полностью мягкого робота, который сможет безопаснее взаимодействовать с предметами и приспосабливаться к различным условиям.
Исследование показывает, что перспективная робототехника — это не обязательно металлические конструкции с электродвигателями и жёсткими шарнирами. Иногда эффективнее воспроизвести принципы, которыми пользуется сама природа: гибкие мышцы, чувствительные органы и тесную связь между движением и восприятием.
Если учёным удастся решить проблемы энергопотребления и скорости реакции, BeetleBot и подобные ему устройства могут стать основой нового поколения компактных роботов, способных работать там, где обычным машинам не хватает гибкости.